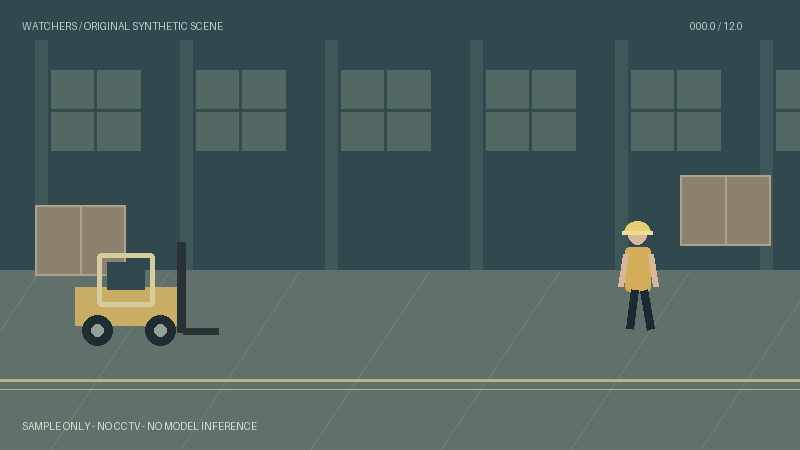
빈 검수도 하나의 확정 결과
사람이 객체 없음을 확인한 빈 라벨은 자동 후보보다 우선합니다. 단순히 배열이 비었다는 이유로 자동 탐지 후보를 다시 채우지 않도록 원본 병합 규칙을 옮겼습니다.
영상에서 데이터로, 데이터에서 안전으로.
자동 라벨 초안·사람 검수·데이터셋·모델 평가
클래스 매핑·IoU 병합·빈 검수 우선·프레임/라벨 내보내기
실제 프레임 JPEG와 수정한 라벨의 CVAT ZIP을 생성·검증했습니다.
산업 현장 영상을 프레임으로 추출하고 YOLO·Grounding DINO 라벨 초안을 클래스 통일·중복 제거·CVAT 검수와 연결했습니다. Electron 화면은 팀의 작업 맥락이며 담당은 데이터·모델 영역입니다.
영상 변환과 프레임 추출, YOLO·Grounding DINO 자동 라벨링, 클래스 통일·IoU 중복 제거, CVAT 검수 형식 생성, 데이터셋 병합과 학습·평가.
DECISIONS & TRADE-OFFS사람이 객체 없음을 확인한 빈 라벨은 자동 후보보다 우선합니다. 단순히 배열이 비었다는 이유로 자동 탐지 후보를 다시 채우지 않도록 원본 병합 규칙을 옮겼습니다.
감시 클래스 recall 후퇴와 다른 클래스의 허용 범위를 먼저 비교하고, 동점일 때 전체 mAP를 확인합니다. 체험 수치는 입력 예시이며 실제 모델 평가가 아닙니다.
팀의 Electron 앱 화면을 작업 맥락으로 사용하고 데이터·모델 담당 영역을 체험합니다. 합성 영상에서 프레임 추출·라벨 병합·검수·CVAT ZIP 생성은 실제 동작하지만, 탐지 후보와 평가 숫자는 예시이며 실제 YOLO/DINO 추론·학습 결과가 아닙니다.